El proyecto AquaPilot destinará cerca de dos millones de euros a transformar la navegación de una embarcación fronteriza, mejorar la continuidad del servicio y afrontar la escasez de personal especializado en transporte fluvial.
Redacción: Redacción Mundo del Transporte
Editor: Karem Díaz S.
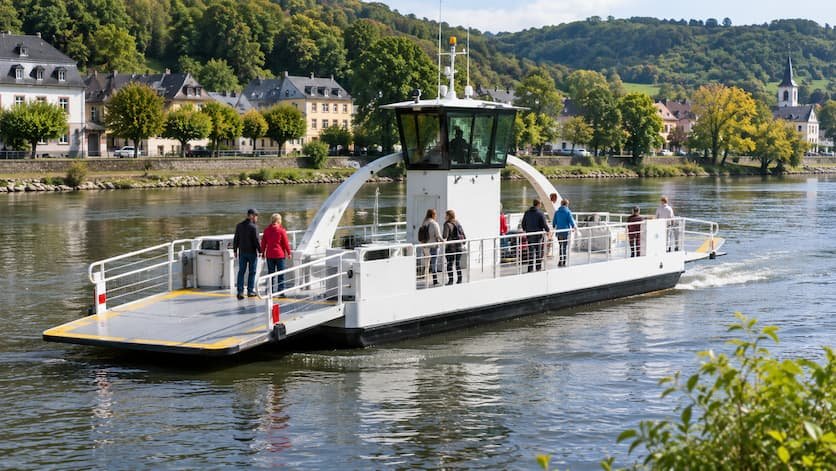
Una pequeña embarcación que conecta diariamente dos localidades situadas en orillas opuestas del río Mosela se convertirá en un escenario de experimentación tecnológica para el transporte fluvial europeo. Alemania y Luxemburgo avanzan en el proyecto AquaPilot, destinado a automatizar progresivamente las operaciones del ferry eléctrico Sankta Maria II.
Las autoridades de ambos países presentaron el 19 de noviembre de 2026 los avances de esta iniciativa durante un encuentro celebrado en Wasserbillig, Luxemburgo, con la participación de representantes gubernamentales, municipales y responsables técnicos del proyecto.
La embarcación conecta Wasserbillig, perteneciente al municipio luxemburgués de Mertert, con Oberbillig, en el estado federado alemán de Renania-Palatinado.
A diferencia de otros proyectos de navegación autónoma centrados en grandes buques comerciales, AquaPilot aborda un problema cotidiano de las pequeñas comunidades: mantener un servicio de transporte público cuando resulta cada vez más difícil disponer de profesionales cualificados para operarlo.
Una conexión fronteriza utilizada por 160.000 personas al año
El Sankta Maria II transporta aproximadamente a 160.000 personas anualmente y constituye una alternativa directa para residentes, trabajadores transfronterizos y visitantes.
La existencia del río obliga a realizar desplazamientos considerablemente más largos por carretera cuando el servicio de ferry se encuentra interrumpido.
La embarcación eléctrica comenzó a prestar servicio en 2017, aunque las comunicaciones mediante transbordadores entre ambas poblaciones se remontan a la Edad Media.
Su importancia no reside únicamente en el número de pasajeros transportados. El ferry facilita el acceso a establecimientos comerciales, estaciones ferroviarias, servicios públicos y actividades económicas situadas en ambos lados de la frontera.
La conservación de estas conexiones requiere una coordinación operativa semejante a la necesaria para mantener los servicios internacionales de ferris entre Alemania y otros países europeos, aunque las dimensiones de las embarcaciones y las características de los recorridos sean diferentes.
Cómo funcionará la navegación automatizada
El planteamiento técnico de AquaPilot contempla alcanzar inicialmente un nivel de automatización condicional que permita ejecutar determinadas maniobras bajo supervisión humana.
El operador autorizará el comienzo de la travesía. A partir de ese momento, los sistemas de control deberían encargarse de las operaciones rutinarias necesarias para abandonar el embarcadero, atravesar el río y aproximarse al punto de desembarque situado en la orilla contraria.
La instalación incorporará sensores, sistemas inteligentes de control y mecanismos destinados a identificar obstáculos y situaciones potencialmente peligrosas durante la navegación.
Esta información deberá procesarse para adaptar las maniobras a las condiciones existentes dentro de los límites operativos establecidos para el sistema.
El responsable de la embarcación conservará la capacidad de intervenir manualmente cuando las circunstancias lo requieran.
Por tanto, el objetivo inmediato no consiste en eliminar completamente la presencia humana, sino en transferir determinadas tareas repetitivas a sistemas automatizados y concentrar la intervención profesional en la supervisión y gestión de situaciones excepcionales.
La corriente del río y el tráfico plantean desafíos particulares
Una travesía fluvial corta puede parecer relativamente sencilla desde el punto de vista de la navegación. Sin embargo, la automatización exige considerar numerosas variables que cambian durante la operación.
La velocidad de la corriente, las condiciones meteorológicas, el viento, la presencia de otras embarcaciones y las variaciones del nivel del agua pueden modificar la trayectoria y las necesidades de maniobra.
Asimismo, el sistema debe distinguir entre obstáculos que permanecen inmóviles y elementos que se desplazan, como otras embarcaciones que circulan longitudinalmente por el río.
El atraque constituye otra fase especialmente delicada. La aproximación debe realizarse con una velocidad y orientación compatibles con las características del embarcadero y las condiciones de seguridad de los pasajeros.
Estas circunstancias explican por qué la automatización de una embarcación no puede limitarse a programar una trayectoria fija entre dos puntos geográficos.
También será necesario transformar los embarcaderos
El proyecto contempla actuaciones en las instalaciones terrestres situadas en ambas orillas del Mosela.
La adaptación de los puntos de atraque resulta necesaria para que las maniobras automatizadas puedan ejecutarse de manera compatible con las características físicas de la infraestructura.
AquaPilot también prevé introducir sistemas digitales de gestión y cobro, ampliando la modernización más allá de la navegación propiamente dicha.
La integración entre embarcación, instalaciones terrestres y sistemas informáticos constituye uno de los principales desafíos del transporte acuático automatizado.
Un planteamiento semejante se observa en otros ámbitos de la ingeniería naval, donde la introducción de nuevas fuentes de energía obliga a coordinar diferentes componentes tecnológicos, como ocurre con los sistemas integrados de generación eléctrica y propulsión investigados en Noruega.
La automatización podría mejorar el aprovechamiento energético
El Sankta Maria II ya utiliza propulsión eléctrica, por lo que el proyecto no necesita sustituir inicialmente un motor convencional alimentado con combustibles fósiles.
La investigación examinará si una navegación más precisa permite optimizar el consumo energético durante las travesías.
En términos técnicos, las aceleraciones innecesarias, las correcciones excesivas de trayectoria y determinadas maniobras de aproximación pueden incrementar la demanda de energía de una embarcación.
Un sistema automatizado podría optimizar algunos de estos procesos, aunque los resultados deberán comprobarse mediante mediciones realizadas en condiciones representativas de funcionamiento.
La electrificación de embarcaciones presenta diferentes posibilidades dependiendo de sus recorridos, autonomía y características operativas. El desarrollo del crucero híbrido-eléctrico Magellan Discoverer construido en Chile constituye otro ejemplo de cómo la ingeniería naval está adaptando sus sistemas energéticos a necesidades específicas de navegación.
En AquaPilot todavía no se han publicado resultados que permitan cuantificar una reducción del consumo eléctrico atribuible a la automatización.
Una respuesta tecnológica a la escasez de profesionales
La dificultad para encontrar personal cualificado representa una de las principales motivaciones del proyecto.
Los pequeños servicios fluviales pueden experimentar problemas para mantener horarios suficientemente amplios cuando dependen de equipos humanos reducidos y deben garantizar la disponibilidad de profesionales con las competencias exigidas para la navegación.
Los promotores consideran que la automatización parcial podría facilitar una organización diferente de las operaciones y contribuir a ampliar los períodos de funcionamiento.
No obstante, el proyecto mantiene la necesidad de contar con trabajadores capacitados durante las primeras etapas.
La formación profesional deberá incorporar conocimientos relacionados con la supervisión de equipos digitales, la interpretación de alertas, la intervención manual y la gestión de fallos tecnológicos.
La eventual reducción de las necesidades de personal a bordo dependerá de la madurez técnica del sistema y de las autorizaciones correspondientes.
El ferry como parte de una red multimodal
La conexión entre Oberbillig y Wasserbillig permite combinar el transporte fluvial con servicios ferroviarios, autobuses y desplazamientos en bicicleta.
Oberbillig dispone de una estación ferroviaria con conexiones regionales hacia Trier y Perl, mientras que desde Wasserbillig existen servicios ferroviarios hacia la ciudad de Luxemburgo.
La posibilidad de ampliar los horarios del ferry podría mejorar la coordinación entre estas modalidades y ofrecer alternativas adicionales a los desplazamientos realizados exclusivamente en automóvil.
Para los trabajadores transfronterizos, la utilidad de una conexión de estas características depende tanto de la duración de la travesía como de la regularidad del servicio y su compatibilidad con los horarios de otros medios de transporte.
AquaPilot incorpora estos aspectos entre sus objetivos de movilidad regional.
Una inversión inicial de 1.960.900 euros
El presupuesto aprobado para AquaPilot asciende a 1.960.900 euros.
El Fondo Europeo de Desarrollo Regional aporta 1.176.540 euros mediante el programa de cooperación territorial Interreg Gran Región, una cantidad equivalente al 60 % del presupuesto.
El resto corresponde a las aportaciones de los participantes alemanes y luxemburgueses.
El municipio de Mertert actúa como socio principal del proyecto, acompañado por Oberbillig y las administraciones responsables del transporte en ambos territorios.
La planificación inicial establece un período de ejecución comprendido entre febrero de 2025 y enero de 2028. Sin embargo, durante la presentación del 19 de noviembre se reconocieron retrasos relacionados con la contratación de componentes tecnológicos y la adaptación de las instalaciones de atraque.
Estas circunstancias podrían obligar a modificar el calendario inicialmente aprobado y revisar el presupuesto definitivo.
Las operaciones experimentales podrían comenzar en 2028
Los responsables de AquaPilot trabajan con la previsión de alcanzar una fase piloto durante 2028.
El proceso deberá comenzar con la comprobación de los componentes físicos y los programas informáticos. Posteriormente se realizarán pruebas de navegación sin pasajeros para evaluar el comportamiento del sistema automatizado.
La incorporación de viajeros y vehículos a las travesías experimentales dependerá de las demostraciones de seguridad y del cumplimiento de los requisitos correspondientes.
El proyecto contempla a largo plazo la posibilidad de avanzar hacia niveles superiores de automatización, pero todavía no dispone de un sistema plenamente autónomo validado para el transporte comercial de pasajeros.
La experiencia del Sankta Maria II permitirá estudiar si estas tecnologías pueden contribuir a mantener pequeñas conexiones fluviales que desempeñan una función estratégica para las comunidades, pese a operar con embarcaciones de dimensiones reducidas y sobre distancias relativamente cortas.
Fuentes referenciales:
Ministerio del Interior y Deportes de Renania-Palatinado — Comunicado oficial del 19 de noviembre de 2026
Interreg Gran Región — Documentación oficial del proyecto AquaPilot
Administración municipal de Konz — Proyecto de ferry parcialmente autónomo
Municipio de Oberbillig — Conexiones de transporte público
Chronicle.lu — Presentación técnica y calendario experimental del proyecto, 19 de noviembre de 2026